Готовая презентация · 6 слайдов

Дроны как летающая лаборатория в физике

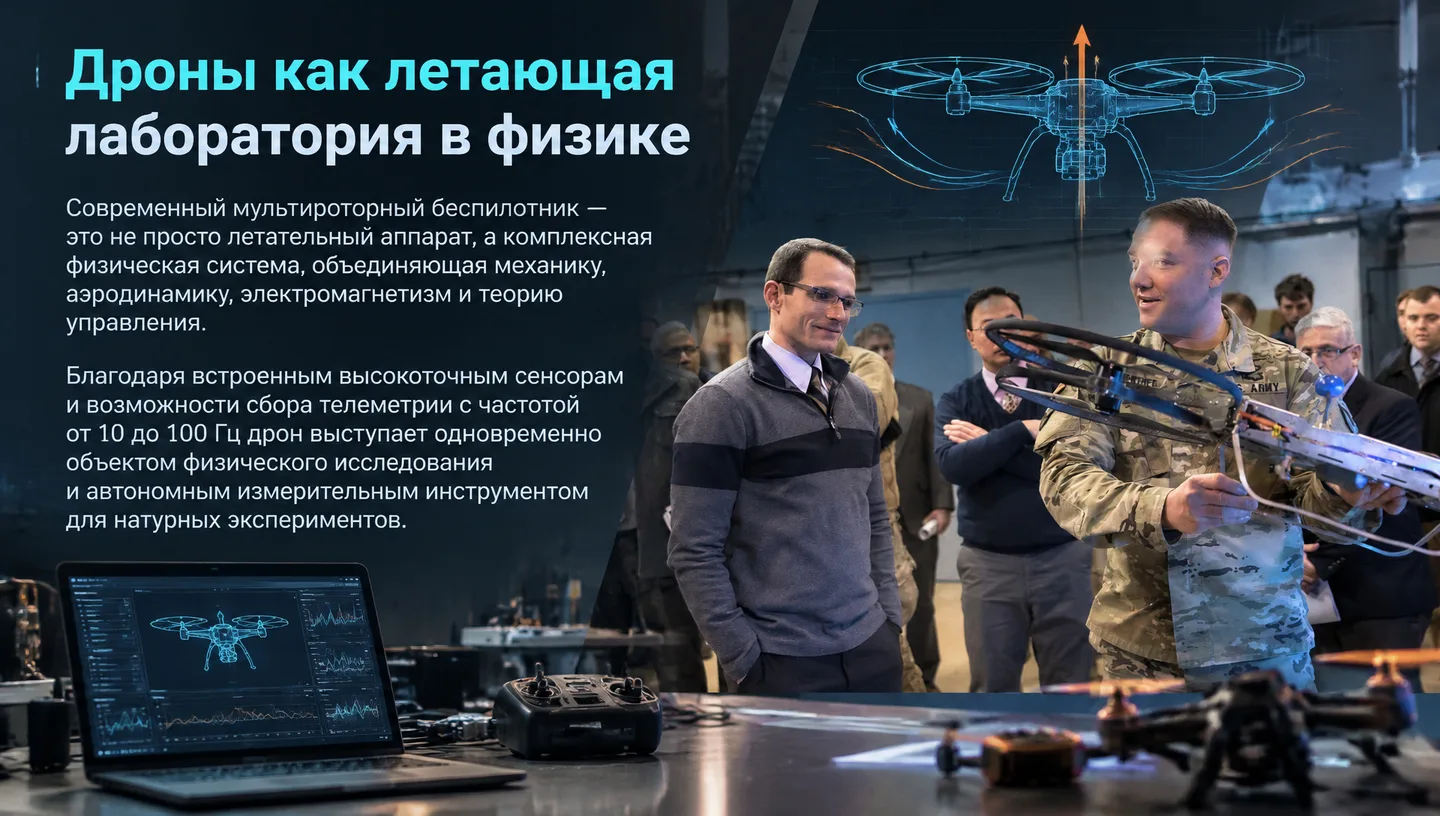
Современный мультироторный беспилотник — это не просто летательный аппарат, а комплексная физическая система, объединяющая механику, аэродинамику, электромагнетизм и теорию управления. Благодаря встроенным высокоточным сенсорам и возможности сбора телеметрии с частотой от 10 до 100 Гц дрон выступает одновременно объектом физического исследования и автономным измерительным инструментом для натурных экспериментов.
Готовая презентация

6 слайдов · PDF и PowerPoint

Бесплатно после входа.

Собрать свою презентацию по этой теме →

В этой презентации

Слайды и пояснения

Показать план

План презентации

  1. Дроны как летающая лаборатория в физике
  2. Механика полёта и аэродинамика винтов
  3. Силовая установка и электродинамика
  4. Бортовые датчики как измерительный комплекс
  5. Эксперименты по кинематике и динамике
  6. Аэродинамическое сопротивление и устойчивость
1. Дроны как летающая лаборатория в физике

Современный мультироторный беспилотник — это не просто летательный аппарат, а комплексная физическая система, объединяющая механику, аэродинамику, электромагнетизм и теорию управления. Благодаря встроенным высокоточным сенсорам и возможности сбора телеметрии с частотой от 10 до 100 Гц дрон выступает одновременно объектом физического исследования и автономным измерительным инструментом для натурных экспериментов.

Подсказка для выступления

Приветствую коллег. Сегодня мы рассмотрим квадрокоптер не как игрушку или инструмент видеосъёмки, а как полноценный лабораторный стенд и прибор для физических исследований. Мы разберём механику, сенсоры, электронику и покажем, какие классические и современные законы физики можно проверять на практике с помощью дронов.

2. Механика полёта и аэродинамика винтов

Механика полёта и аэродинамика винтов

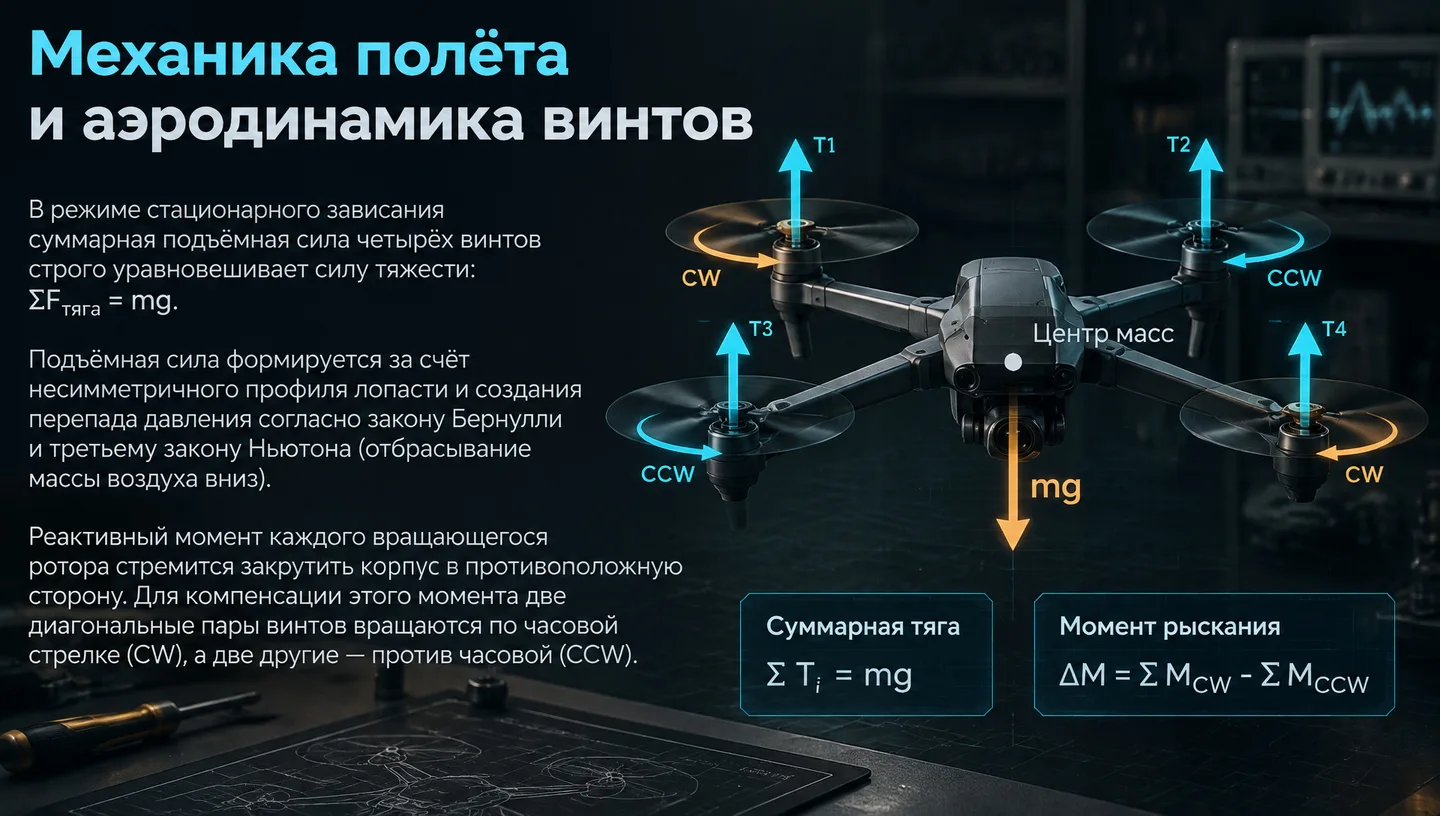
В режиме стационарного зависания суммарная подъёмная сила четырёх винтов строго уравновешивает силу тяжести: ΣF_тяга = mg. Подъёмная сила формируется за счёт несимметричного профиля лопасти и создания перепада давления согласно закону Бернулли и третьему закону Ньютона (отбрасывание массы воздуха вниз). Реактивный момент каждого вращающегося ротора стремится закрутить корпус в противоположную сторону. Для компенсации этого момента две диагональные пары винтов вращаются по часовой стрелке (CW), а две другие — против часовой (CCW). Суммарная тяга — Σ T_i = mg Момент рыскания — ΔM = Σ M_CW - Σ M_CCW

Подсказка для выступления

Обратите внимание на распределение сил при зависании и маневрировании. Чтобы изменить угол тангажа или крен, полётный контроллер меняет обороты моторов дифференциально. А разворот по курсу (рыскание) происходит за счёт намеренного нарушения баланса реактивных моментов винтов CW и CCW.

3. Силовая установка и электродинамика

Силовая установка и электродинамика

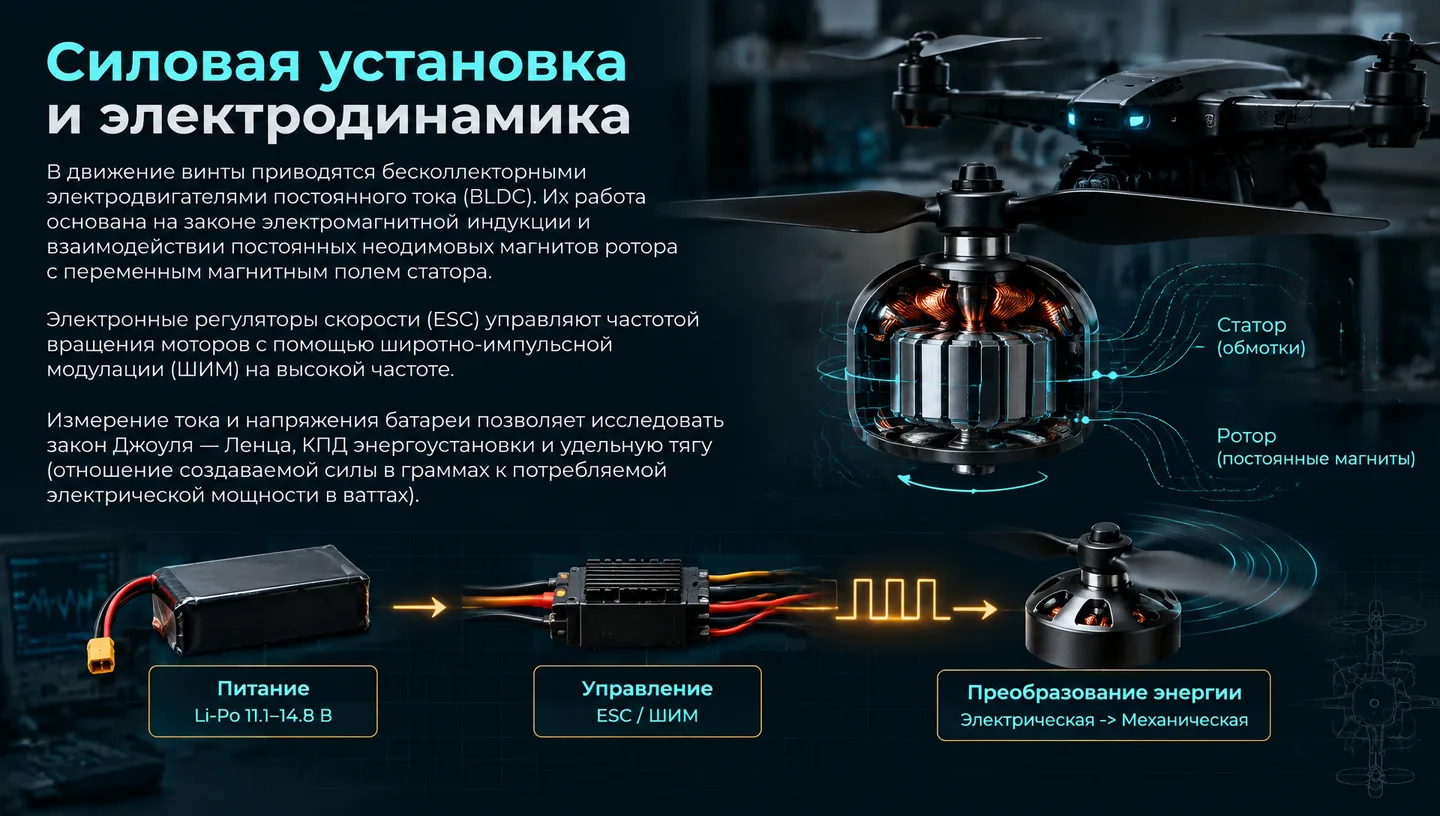
В движение винты приводятся бесколлекторными электродвигателями постоянного тока (BLDC). Их работа основана на законе электромагнитной индукции и взаимодействии постоянных неодимовых магнитов ротора с переменным магнитным полем статора. Электронные регуляторы скорости (ESC) управляют частотой вращения моторов с помощью широтно-импульсной модуляции (ШИМ) на высокой частоте. Измерение тока и напряжения батареи позволяет исследовать закон Джоуля — Ленца, КПД энергоустановки и удельную тягу (отношение создаваемой силы в граммах к потребляемой электрической мощности в ваттах). Питание — Li-Po 11.1–14.8 В Управление — ESC / ШИМ Преобразование энергии — Электрическая -> Механическая

Подсказка для выступления

Бесколлекторный двигатель — классический пример практической электродинамики. Электронный ключ подает импульсы на три обмотки, создавая вращающееся магнитное поле. Здесь можно рассчитать электрическую мощность P = UI, механическую мощность на валу и оценить суммарный коэффициент полезного действия системы.

4. Бортовые датчики как измерительный комплекс

Бортовые датчики как измерительный комплекс

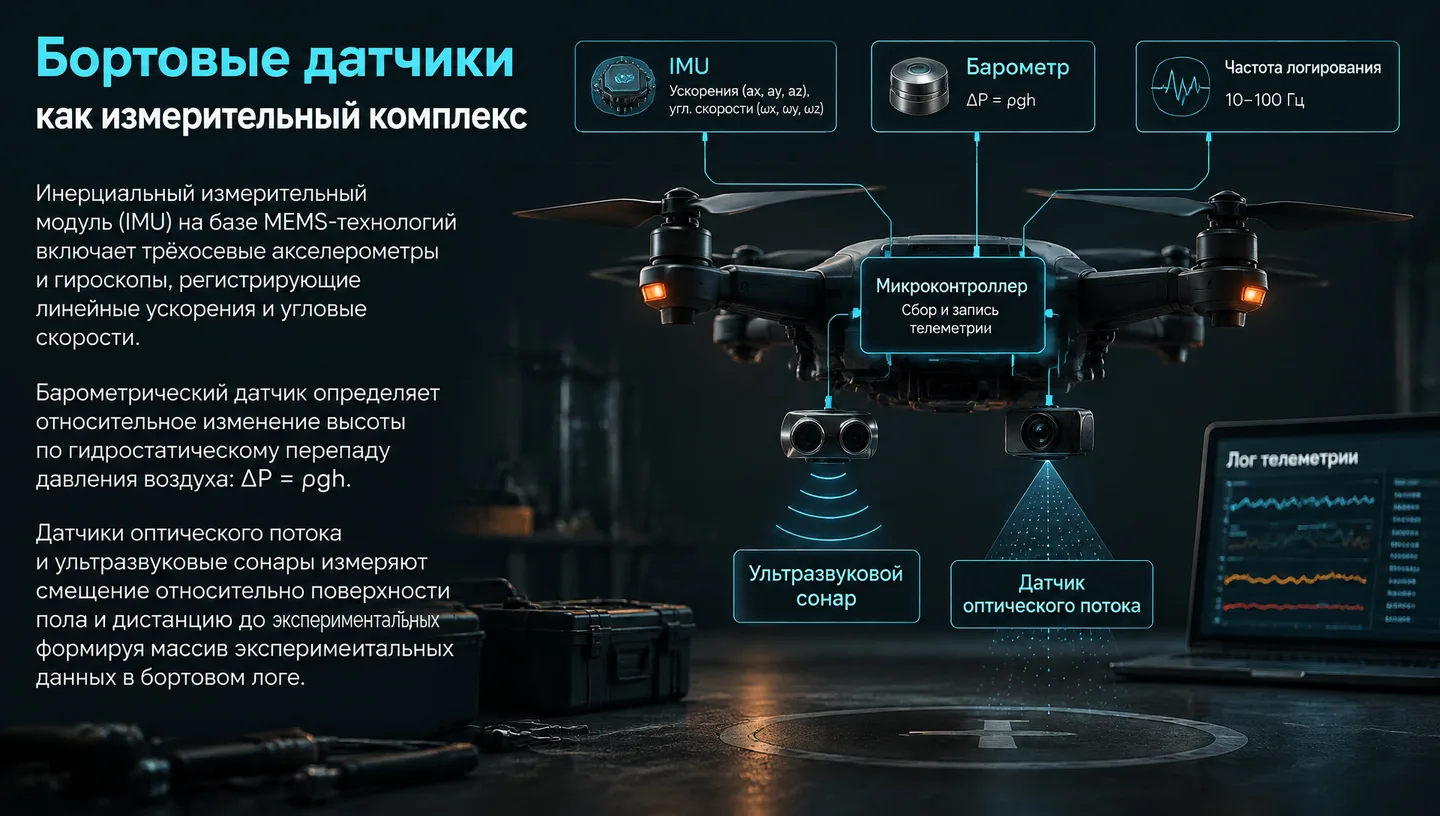
Инерциальный измерительный модуль (IMU) на базе MEMS-технологий включает трёхосевые акселерометры и гироскопы, регистрирующие линейные ускорения и угловые скорости. Барометрический датчик определяет относительное изменение высоты по гидростатическому перепаду давления воздуха: ΔP = ρgh. Датчики оптического потока и ультразвуковые сонары измеряют смещение относительно поверхности пола и дистанцию до препятствий, формируя массив экспериментальных данных в бортовом логе. IMU — Ускорения (ax, ay, az), угл. скорости (ωx, ωy, ωz) Барометр — ΔP = ρgh Частота логирования — 10–100 Гц

Подсказка для выступления

Полетный контроллер фиксирует данные каждые 10–100 миллисекунд. МЭМС-датчики работают за счет микроскопических кремниевых балок, изгибающихся под действием сил инерции. Барометр позволяет зафиксировать изменение давления даже при подъеме на 10 сантиметров, что дает отличный материал для калибровки и численного дифференцирования.

5. Эксперименты по кинематике и динамике

Эксперименты по кинематике и динамике

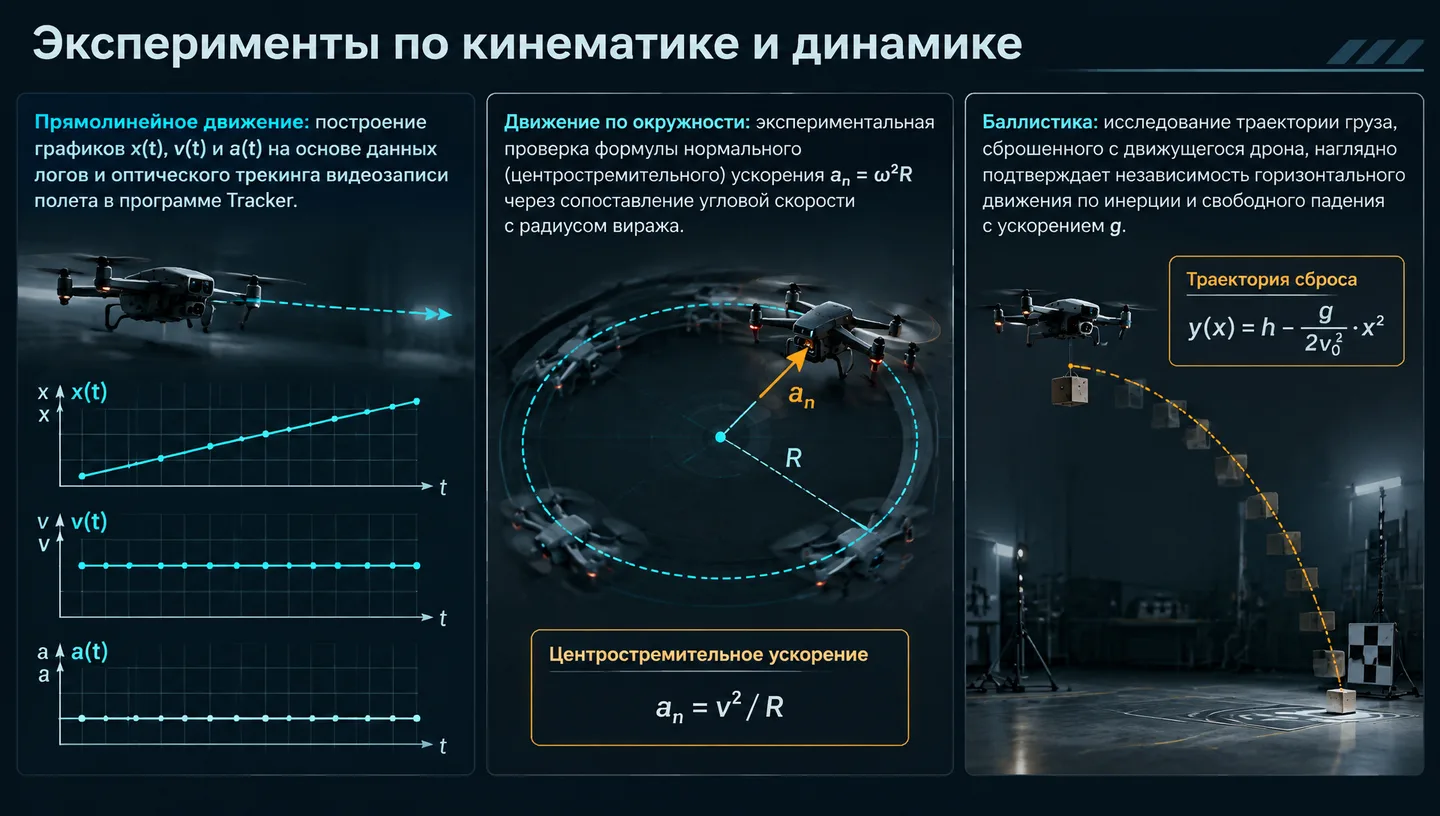
Прямолинейное движение: построение графиков x(t), v(t) и a(t) на основе данных логов и оптического трекинга видеозаписи полета в программе Tracker. Движение по окружности: экспериментальная проверка формулы нормального (центростремительного) ускорения a_n = ω²R через сопоставление угловой скорости с радиусом виража. Баллистика: исследование траектории груза, сброшенного с движущегося дрона, наглядно подтверждает независимость горизонтального движения по инерции и свободного падения с ускорением g. Траектория сброса — y(x) = h - (g/(2v₀²))·x² Центростремительное ускорение — a_n = v² / R

Подсказка для выступления

На этом слайде показаны три ключевых лабораторных эксперимента по механике. Используя видеосъемку с координатной сеткой и программу Tracker, студенты строят фазовые траектории и проверяют законы кинематики без дорогостоящих специализированных установок.

6. Аэродинамическое сопротивление и устойчивость

Аэродинамическое сопротивление и устойчивость

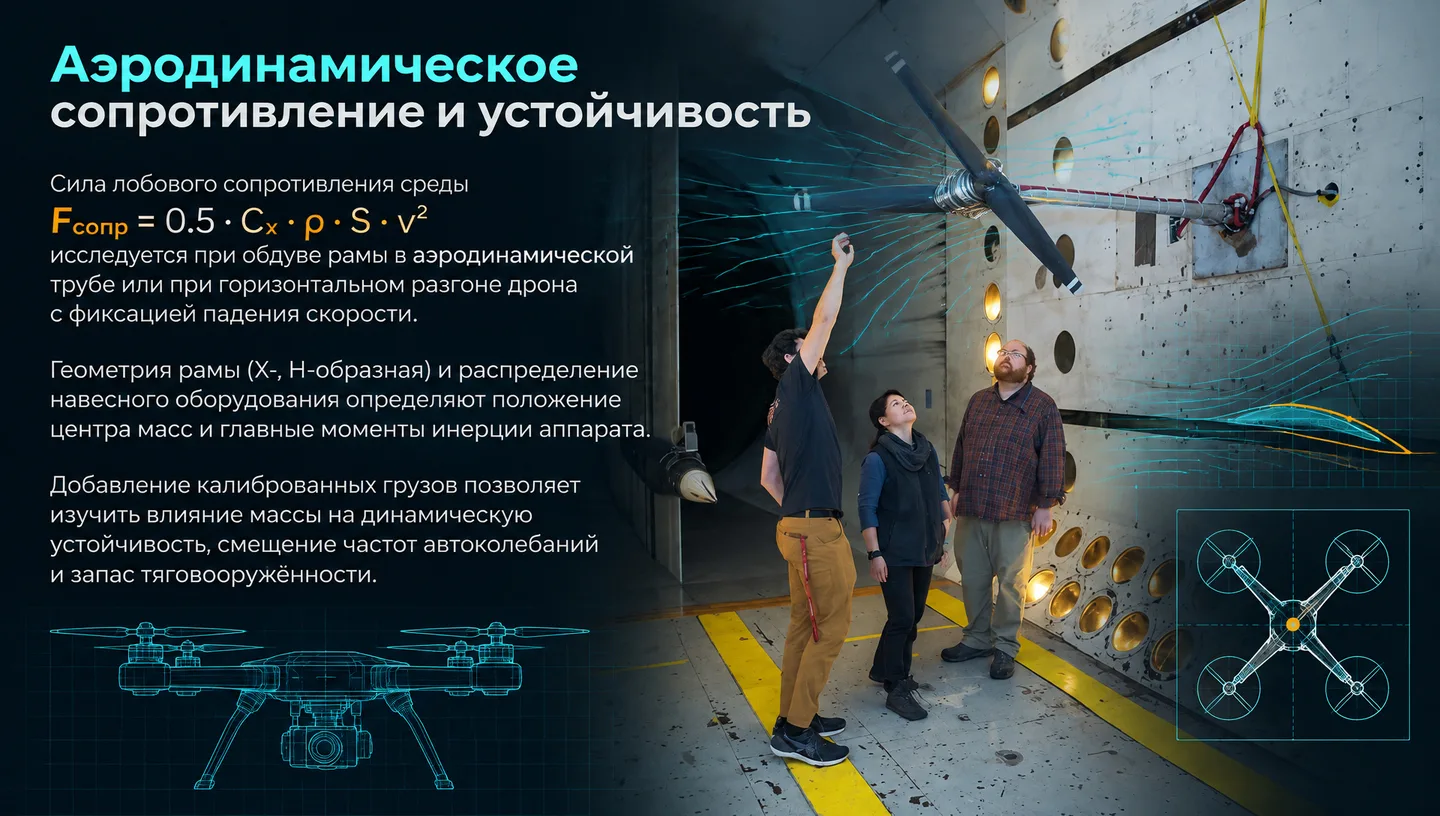
Сила лобового сопротивления среды F_сопр = 0.5 · C_x · ρ · S · v² исследуется при обдуве рамы в аэродинамической трубе или при горизонтальном разгоне дрона с фиксацией падения скорости. Геометрия рамы (X-, H-образная) и распределение навесного оборудования определяют положение центра масс и главные моменты инерции аппарата. Добавление калиброванных грузов позволяет изучить влияние массы на динамическую устойчивость, смещение частот автоколебаний и запас тяговооружённости.

Подсказка для выступления

Аэродинамика мультироторов сложнее самолетной, так как лопасти работают в косом набегающем потоке. В аэродинамических трубах и на стендах исследуют турбулентные вихри и влияние геометрии рамы на общее лобовое сопротивление, что наглядно связывает гидрогазодинамику с инженерными решениями.

Источники